


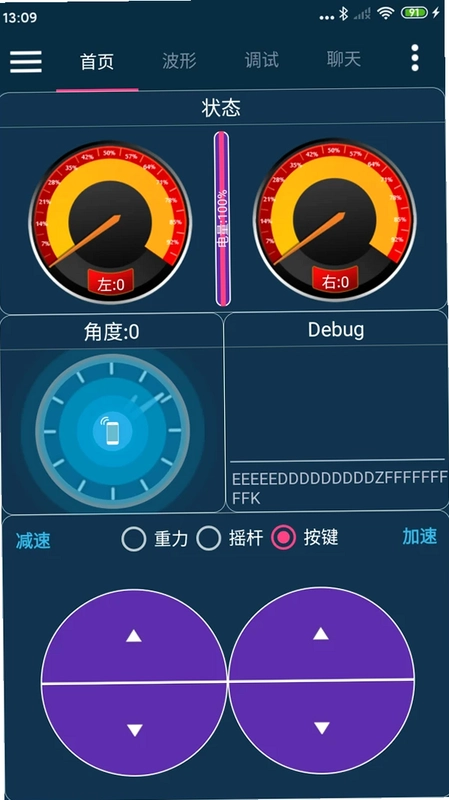
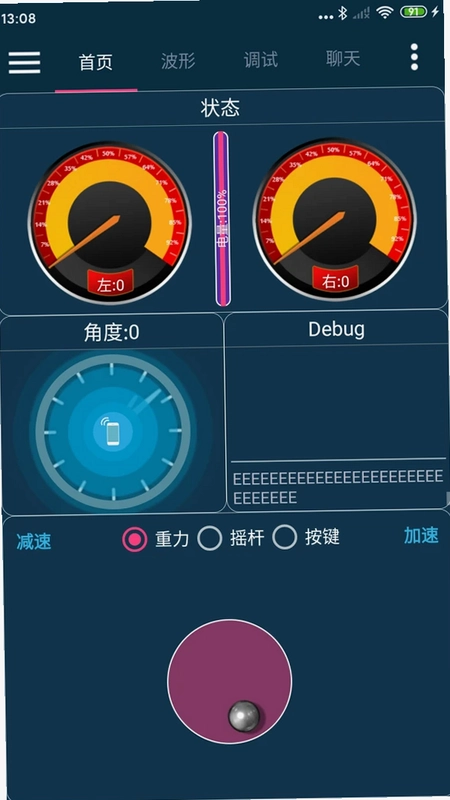
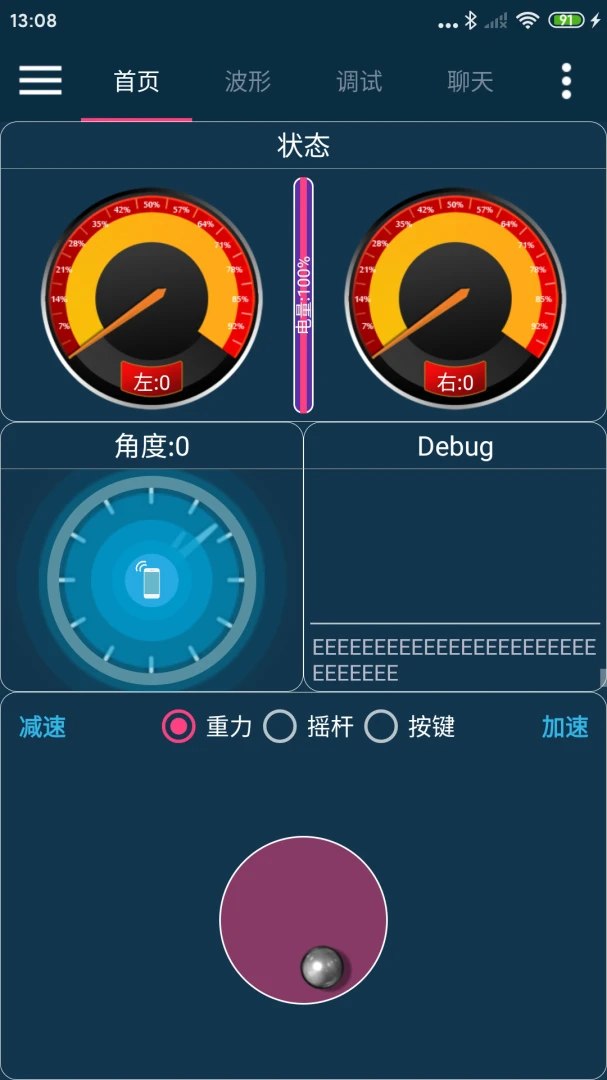
WHEELTEC是轮趣科技推出的一款专业机器人控制工具类应用,专为机器人爱好者、科研人员及教育用户打造。通过蓝牙或WIFI与自家机器人设备快速建立连接,实现数据交互与运动控制。应用支持BLE蓝牙和经典蓝牙双模式,WIFI连接可自定义协议类型、服务器IP及端口,满足不同场景下的调试需求。界面实时显示速度、电池电量、陀螺仪角度等关键参数,并提供重力感应、摇杆、按键三种运动控制方式,传感器数据波形显示与保存功能让数据分析更直观,自定义调试参数进一步提升了灵活性。

WHEELTEC连接机器人失败怎么办
1.确认机器人设备已开机,且蓝牙或WIFI模块处于可被发现状态。
2.检查手机蓝牙是否已开启,安卓系统需授予WHEELTEC定位权限才能扫描到BLE设备。
3.若使用WIFI连接,请确保手机与机器人处于同一局域网,并核对serverip和端口是否填写正确。
4.尝试关闭WHEELTEC后台进程后重新打开,刷新设备列表再次搜索。
5.如仍无法连接,重启机器人主控和手机蓝牙/WIFI模块,排除临时性通信故障。
6.检查机器人固件版本是否与WHEELTEC应用兼容,必要时升级固件。
WHEELTEC怎么控制机器人运动
1.成功连接机器人后,进入运动控制主界面,看到重力、摇杆、按键三种模式切换按钮。
2.重力模式:倾斜手机即可控制机器人前后左右移动,适合直观操控体验。
3.摇杆模式:在屏幕虚拟摇杆区域滑动手指,精准控制机器人速度和方向。
4.按键模式:通过界面方向按钮点按操作,适合精细微调场景。
5.在控制过程中可实时观察速度、陀螺仪角度等反馈数据,及时调整操作力度。
6.如需切换控制方式,直接点击对应模式图标即可,无需断开连接。
WHEELTEC传感器波形数据如何保存
1.连接机器人后进入传感器数据界面,选择需要查看的传感器通道。
2.波形图会实时刷新显示陀螺仪、加速度等数据变化曲线。
3.点击波形区域上方的保存按钮,系统自动记录当前时间段的数据。
4.保存格式通常为CSV或TXT,便于后续用Excel或MATLAB分析。
5.可在文件管理器中找到WHEELTEC文件夹,查看已保存的数据文件。
6.如需连续记录,可开启自动保存功能,设置采样间隔和保存路径。
WHEELTEC自定义调试参数怎么设置
1.进入设置或调试参数页面,查看当前机器人各项可调参数列表。
2.根据机器人型号和实际需求,修改PID参数、速度上限、舵机角度等数值。
3.输入新参数后点击下发按钮,WHEELTEC会将指令发送至机器人主控。
4.观察机器人运行状态,如效果不理想可重新调整参数再次下发。
5.建议每次只修改一个参数,便于定位问题,避免多参数耦合导致调试困难。
6.调试完成后可将参数配置保存为方案,方便下次直接调用。
WHEELTEC支持哪些机器人型号
1.WHEELTEC主要适配轮趣科技自家出品的机器人平台,包括ROS小车、麦克纳姆轮底盘等。
2.支持基于STM32主控的轮趣机器人产品,通过蓝牙或WIFI模块通信。
3.部分第三方机器人若采用相同通信协议,也可尝试连接使用。
4.具体兼容型号可查阅轮趣科技官方文档或咨询客服获取最新列表。
5.连接非官方推荐型号时,需自行确认协议类型和端口配置是否匹配。
WHEELTEC WIFI连接协议怎么选
1.进入WIFI连接设置页面,看到协议类型下拉选项。
2.根据机器人主控使用的通信协议选择TCP或UDP,通常ROS机器人多用TCP。
3.填写机器人WIFI模块的serverip地址,一般为192.168.x.x格式。
4.端口号需与机器人端设置一致,常见为8080、9000等,具体参考机器人文档。
5.保存配置后点击连接,WHEELTEC会尝试与机器人建立WIFI通信链路。
6.连接成功后界面会显示已连接状态,即可进行数据交互和运动控制。
WHEELTEC蓝牙连接有哪些注意事项
1.安卓手机使用BLE蓝牙时需开启定位权限,否则无法扫描到低功耗设备。
2.经典蓝牙配对时需输入PIN码,默认通常为1234或0000。
3.确保机器人蓝牙模块已上电且未被其他设备占用连接。
4.连接距离建议保持在10米以内,避免墙壁等障碍物遮挡信号。
5.若连接频繁断开,可尝试关闭手机WIFI减少2.4G频段干扰。
6.部分安卓系统需在开发者选项中关闭蓝牙A2DP硬件卸载以提升稳定性。
 健焰健身1.6 安卓版
 智能神经网络数据链控制系统3.0.0 安卓版
 USeeHel3.5.0 安卓版
 G Band软件2.3.11 最新版
 光豆社智能拼豆板app1.3.7 最新版
 StellaVita(智能无线天文摄影控制器)2.0.29 最新版
 科什物联2.2.1 最新版
 IoTGateway软件4.9.0 最新版
 飞利浦灵析家用医疗设备1.01.073 最新版
 DTrac1.0.131.20260929 最新版
 PVSmart普为光电智能照明2.2.6 最新版
 Star Species(星物种清洁机器人)1.1.2 最新版
 BMS(电池管理系统)6.2 最新版
 普尚智能4.0 安卓版
 趣驾智联投1.1.33 最新版


 灯控软件大全

用户留言